Содержание
Роботы в космосе: незаменимые помощники в освоении дальних планет
Исследование космоса всегда было связано с преодолением колоссальных трудностей. Суровая космическая среда, наполненная смертельной радиацией, перепадами температур, абсолютным вакуумом и вездесущей абразивной пылью, предъявляет к человеку и его оборудованию поистине экстремальные требования. Именно поэтому роботизированные системы становятся всё более важным элементом в миссиях по освоению Луны и Марса. В отличие от людей, роботы способны работать в условиях, непригодных для жизни, не нуждаясь в кислороде, воде или громоздких скафандрах.
Эти механические работники берут на себя выполнение самых ответственных и зачастую опасных задач. В первую очередь, речь идет о ремонте критически важных внешних элементов космических станций, где малейшая ошибка может привести к катастрофе. Также роботы незаменимы для инспекции поврежденного оборудования, позволяя оперативно оценить степень поломки и спланировать ремонтные работы. Не менее важна их роль в разведке неизведанных участков поверхности Луны и Марса, где они могут проводить детальные исследования, собирать образцы грунта и картографировать местность, прежде чем туда отправятся люди.
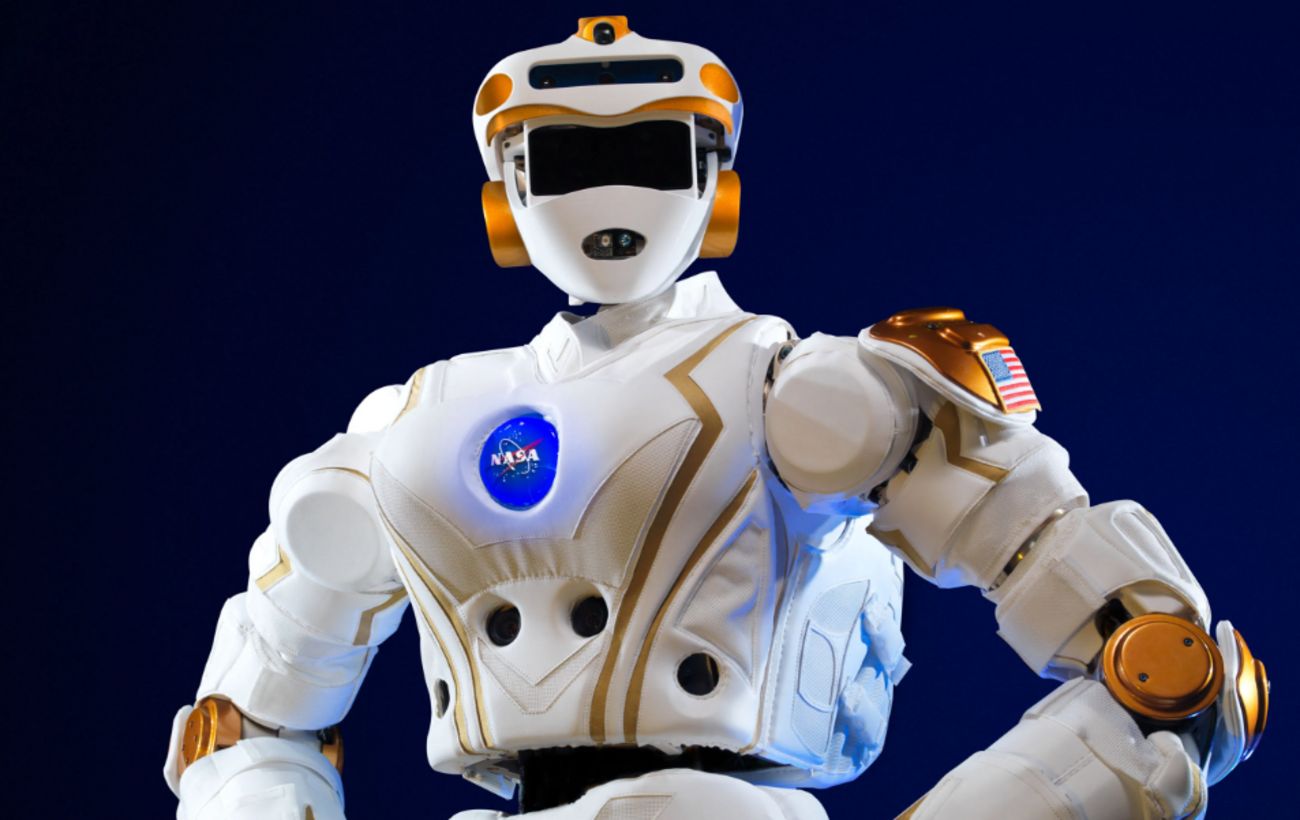
Опираясь на накопленный опыт эксплуатации передовых роботизированных систем, таких как Robonaut 2 и человекоподобный робот Valkyrie, команды инженеров активно работают над созданием нового поколения космических помощников. Ярким примером является тестовая площадка iMETRO. На этой уникальной исследовательской базе инженеры целенаправленно воссоздают условия, максимально приближенные к тем, что ожидают будущие лунные и марсианские базы. Здесь происходит тщательное тестирование как аппаратной части, так и программного обеспечения, закладывая основу для надежных и эффективных систем, которые будут использоваться в дальних космических экспедициях.
Преодолевая задержку сигнала: как роботы становятся самостоятельными
Одной из самых серьезных технических проблем, стоящих на пути эффективного управления техникой на Луне и Марсе, является значительная задержка радиосигнала. Время, необходимое для передачи команды с Земли до поверхности другого небесного тела, может варьироваться от нескольких секунд до более чем двадцати минут. Такая существенная временная пауза делает прямое дистанционное управление в реальном времени практически невозможным для выполнения большинства задач.
Решение этой проблемы кроется в разработке и совершенствовании систем полуавтономного управления. Программное обеспечение обучает роботов действовать с высокой степенью самостоятельности. Оператор на Земле предоставляет лишь общую директиву или цель миссии, а все тонкости и нюансы выполнения задачи, включая точную координацию движений и принятие решений на месте, робот осуществляет самостоятельно. Это позволяет избежать критических задержек и повысить эффективность выполнения работ.
Ярким примером успеха такого подхода стали последние испытания, в ходе которых программа, разработанная компанией PickNik, продемонстрировала впечатляющие возможности роботизированной руки. Робот смог автономно обнаружить люк космического корабля, выполнить точное вращение защелки, открыть тяжелую дверь и успешно переместить необходимый груз внутрь. Такие достижения не только повышают оперативность выполнения задач, но и меняют сам подход к проектированию будущих космических поселений. Лунные и марсианские базы теперь проектируются с учетом потребностей как астронавтов, так и их роботизированных коллег. Удобные для всех элементы, такие как увеличенные ручки управления и яркое освещение, становятся неотъемлемой частью архитектуры будущих внеземных жилищ.