Зміст
Роботи в космосі: незамінні помічники в освоєнні далеких планет
Дослідження космосу завжди було пов’язане з подоланням колосальних труднощів. Сувора космічна середа, наповнена смертельною радіацією, перепадами температур, абсолютним вакуумом і вездесущим абразивним пилом, пред’являє до людини та її обладнання справді екстремальні вимоги. Саме тому роботизовані системи стають все більш важливим елементом у місіях з освоєння Місяця та Марса. На відміну від людей, роботи здатні працювати в умовах, непридатних для життя, не потребуючи кисню, води чи громіздких скафандрів.
Ці механічні працівники беруть на себе виконання найвідповідальніших і часто небезпечних завдань. В першу чергу, йдеться про ремонт критично важливих зовнішніх елементів космічних станцій, де найменша помилка може призвести до катастрофи. Також роботи незамінні для інспекції пошкодженого обладнання, дозволяючи оперативно оцінити ступінь поломки та спланувати ремонтні роботи. Не менш важлива їхня роль у розвідці невідомих ділянок поверхні Місяця та Марса, де вони можуть проводити детальні дослідження, збирати зразки ґрунту та картографувати місцевість, перш ніж туди вирушать люди.
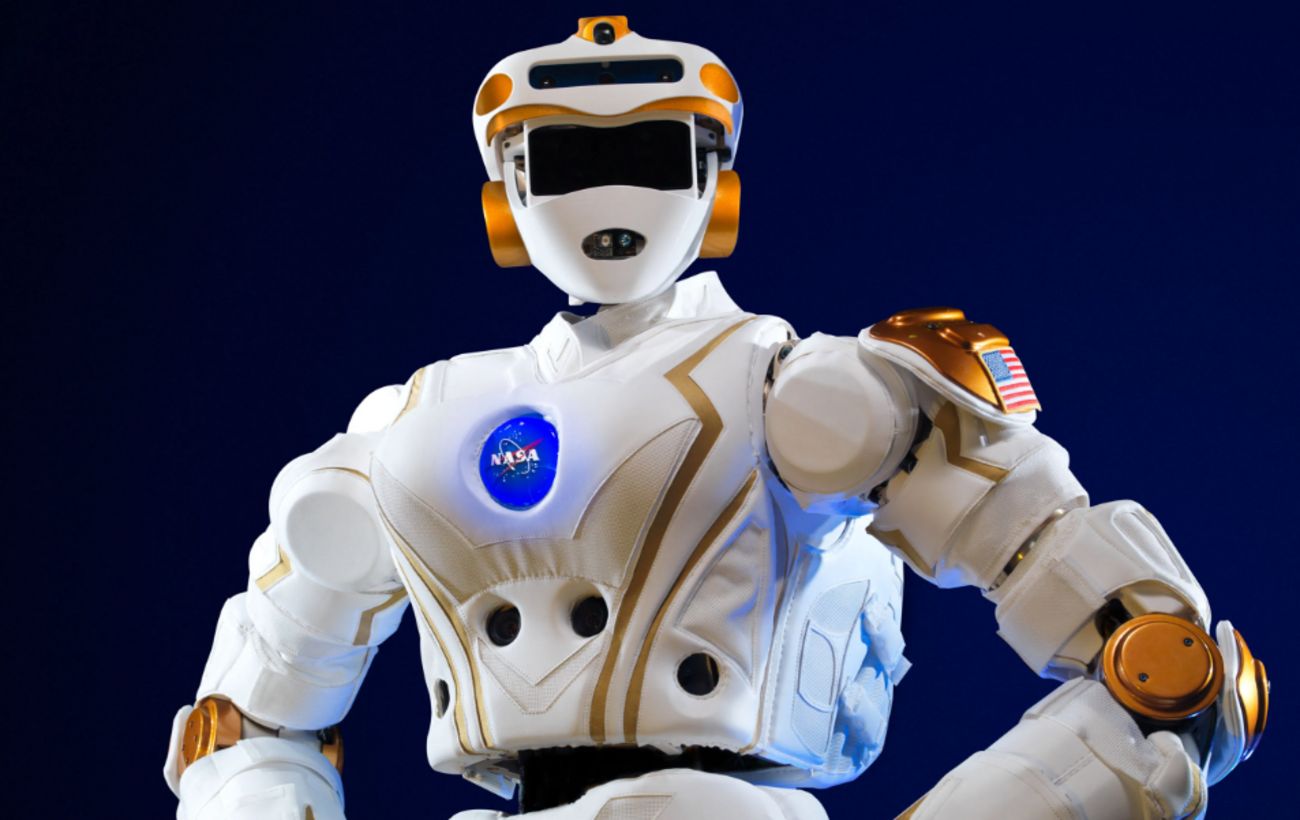
Оперуючи на накопленому досвіді експлуатації передових роботизованих систем, таких як Robonaut 2 та гуманоїдний робот Валькірія, команди інженерів активно працюють над створенням нового покоління космічних помічників. Яскравим прикладом є тестовий майданчик iMETRO. На цій унікальній дослідницькій базі інженери цілеспрямовано відтворюють умови, максимально наближені до тих, що очікують майбутні місячні та марсіанські бази. Тут відбувається ретельне тестування як апаратної частини, так і програмного забезпечення, закладаючи основу для надійних і ефективних систем, які будуть використовуватися в далеких космічних експедиціях.
Подолання затримки сигналу: як роботи стають автономними
Однією з найсерйозніших технічних проблем, що стоять на шляху ефективного управління технікою на Місяці та Марсі, є значна затримка радіосигналу. Час, необхідний для передачі команди з Землі до поверхні іншого небесного тіла, може варіюватися від кількох секунд до більше ніж двадцяти хвилин. Така суттєва тимчасова пауза робить пряме дистанційне управління в реальному часі практично неможливим для виконання більшості завдань.
Рішення цієї проблеми криється в розробці та вдосконаленні систем напівавтономного управління. Програмне забезпечення навчає роботів діяти з високим ступенем самостійності. Оператор на Землі надає лише загальну директиву або мету місії, а всі тонкощі та нюанси виконання завдання, включаючи точну координацію рухів і прийняття рішень на місці, робот здійснює самостійно. Це дозволяє уникнути критичних затримок і підвищити ефективність виконання робіт.
Яскравим прикладом успіху такого підходу стали останні випробування, під час яких програма, розроблена компанією PickNik, продемонструвала вражаючі можливості роботизованої руки. Робот зміг автономно виявити люк космічного корабля, виконати точне обертання засувки, відкрити важкі двері та успішно перемістити необхідний вантаж всередину. Такі досягнення не лише підвищують оперативність виконання завдань, але й змінюють сам підхід до проектування майбутніх космічних поселень. Місячні та марсіанські бази тепер проектуються з урахуванням потреб як астронавтів, так і їхніх роботизованих колег. Зручні для всіх елементи, такі як збільшені ручки управління та яскраве освітлення, стають невід’ємною частиною архітектури майбутніх позаземних житлів.